辊筒输送机多区段速度协同控制的技术路径对比
基于PLC实现辊筒输送机多区段速度协同,需采用主从同步架构,通过编码器反馈闭环调节变频器,结合S曲线编程确保物料防碰撞与节拍匹配。
多区段速度协同控制是指将整条辊筒输送机划分为若干独立驱动区间,由主控PLC统一下发指令,各子驱动器依据物料位置实时动态调整转速,以消除累积误差并防止物料干涉。在离散制造与物流分拣场景中,该策略直接决定产线吞吐率与能耗表现。决策者需在通信确定性、开发门槛与全生命周期成本之间建立量化评估模型。以下从三种主流技术路线展开横向对照:
辊筒输送机协同架构的多维度横向评估
传统单PLC脉冲定位方案依赖高速计数器与模拟量输出通道,适用于区段数≤4且负载稳定的轻量级场景。其硬件投入最低,梯形图即可驱动;但模拟量长距离传输易受工频干扰,速度偏差随行程线性累积,难以应对高频启停工况。
主从总线通信方案(如PROFINET IRT与EtherCAT)依托分布式I/O站与闭环伺服/变频单元交互,构筑当前主流底座。具体指标对比如下:
- 同步精度:EtherCAT硬件时钟可达±1μs,PROFINET IRT稳定在±1ms内,Modbus TCP通常滞后10~20ms。
- 任务调度:需划分背景循环、同步与自由运行OB,将运动控制绑定至固定周期中断,避免扫描抖动。
- 数据吞吐:支持百万级寄存器映射,可无缝对接SCADA与边缘网关,满足数字孪生模型的数据采样频率要求。
集成式运动控制卡方案将插补算法固化于FPGA芯片,PLC仅作逻辑仲裁。该路线突破率高,适合线速度>2.5m/s的刚性辊筒输送机,但厂商生态封闭,二次维护需支付专项授权费。
辊筒输送机速度协同的编程与组态实践
架构确定后,工程交付的核心转化为数据结构与算法封装。以主流IEC 61131-3环境为例,建议采用结构化文本(ST)构建通用协调函数块(FB)。标准作业流程应严格遵循以下步骤:
- 信号调理层:采集各区段接近开关触发计数与伺服实际转速,嵌入一阶低通滤波公式剔除机械共振毛刺。
- 轨迹规划层:内置S型速度过渡模块,输入物料最大长度、摩擦系数与允许冲击加速度,自动解算“断点释放”与“搭接牵引”阈值。
- 网络映射层:创建全局DB块,统一定义速度给定值、使能握手、故障码枚举。通过PLC Open Type 5接口导出标准OPC UA订阅节点。
- 在线诊断层:启用周期执行时间监视器,记录每个扫描周期的CPU占用率。若同步任务耗时突增,立即降频非关键IO轮询以保主环稳定。
现场调试阶段,常需叠加张力模拟量反馈进行前馈补偿。当称重传感器识别到轻薄件空载滑行时,上位机按预设比例提前拉升下游区段设定值,形成预测性纠偏闭环。
面向技术选型的落地建议
技术负责人在招采环节需锁定工艺红线。若产线以重型托盘搬运为主且换型频率低,单PLC加变频器模拟量方案可快速完成POC验证;若涉及混线排产、动态排序或需接入MES工单追溯,必须首选支持硬实时总线的分布式架构。选型核对清单应包含:控制器浮点运算能力、运动轴数量许可、第三方库兼容性、冗余电源切换时间。建议在BOM表中预留15%的数字量I/O裕量与备用通信端口,可规避中期扩线时的停机改造成本。
常见问题
辊筒输送机多区段联调时易出现跑偏怎么办?
跑偏多因电机初相角偏移或滚筒同轴度超差。需在PLC中强制同步各轴零位基准,校验联轴器端面跳动,并在低速段执行增益自整定。
高速运行时变频器通信频繁超时如何排查?
优先检查网络拓扑是否存在星型环路,更换STP屏蔽线并实施等电位接地。其次核对PLC循环中断周期是否小于总线刷新时间,适当削减后台任务权重。
未来产线扩容,现有PLC能否直接复用?
取决于算力利用率与扩展槽位。若当前CPU负荷低于65%且支持导轨式模块拼接,可直接加装耦合器与新从站;否则应平滑迁移至中高端系列控制器。
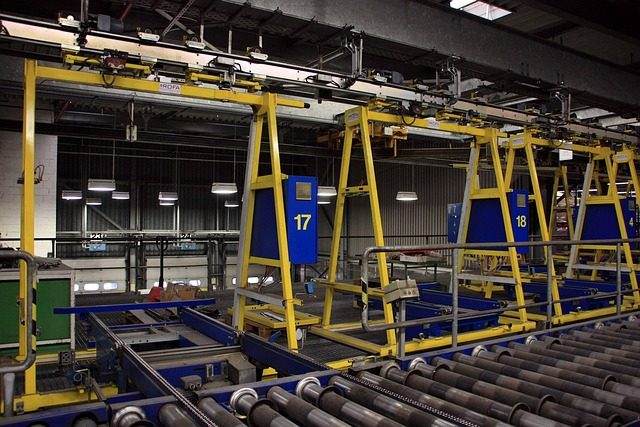
辊筒输送机协同控制与系统集成的演进方向
辊筒输送机的协同演进正从单机调速迈向云边端一体化管控。掌握上述对比逻辑与编程范式,技术负责人可精准匹配项目边界,压缩试错周期,为柔性制造底座提供高可用的控制层支撑。
