印刷机套色偏差的图像闭环控制与PLC编程实现
通过高分辨率相机捕获标记点坐标,解算偏差矢量并下发伺服修正脉冲,叠加机械传动补偿量即可稳定维持多色组同步。本方案聚焦印刷机械套色精度偏差的图像反馈闭环调节算法与机械传动间隙补偿,为自动化工程师提供可落地的控制策略。传统开环张力调节已无法满足高速柔印需求,引入实时视觉反馈成为破局关键。在实际产线中,油墨延展、基材伸缩及齿轮磨损会累积微观误差,单靠工艺参数微调极易导致批量报废。采用分布式IO架构对接高速工业以太网,可使采样周期压缩至两毫秒级,满足动态纠偏要求。决策者在规划控制拓扑时,应优先预留CPU算力余量与冗余通讯端口,以应对未来产能扩容。
图像反馈闭环调节算法的PLC硬件选型与信号配置
套色控制的核心在于数据采集与解算链路,这直接决定了系统响应速度。图像反馈闭环调节算法需依托支持浮点运算的高性能控制器,通常选用带运动控制总线的主流中型PLC作为主站。选型时需重点核对脉冲输出频率与高速计数器接口数量,确保能同时驱动四到八组伺服单元。在信号配置阶段,必须严格遵循电气符号标准进行图纸绘制,明确定义触发条件与报警阈值,避免DI/DQ地址冲突导致调试延误。视觉相机通过GigE接口将原始帧传输至PLC内置HMI或边缘网关,经阈值分割与亚像素拟合后,提取X/Y轴偏移量。该数值进入PID加前馈复合控制器,生成角度修正脉冲。针对频繁启停工况,建议配置冗余电源与硬件看门狗定时器,防止通讯丢包引发相位跳变。
机械传动间隙补偿的控制逻辑开发与通信组态
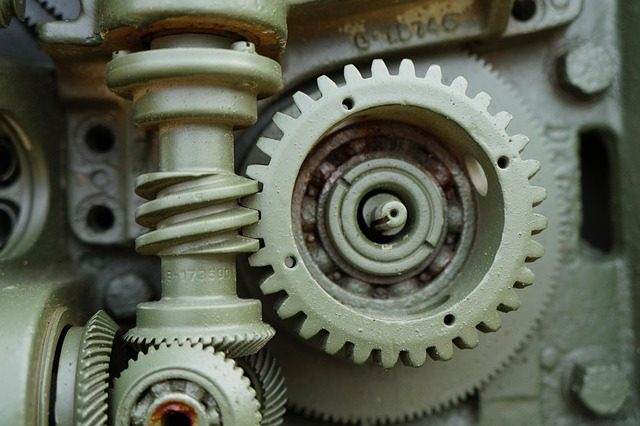
单纯依赖视觉反馈无法消除刚性传动链的滞后性,因此机械传动间隙补偿成为提升静态精度的必要手段。齿轮啮合背隙与联轴器形变会导致正反转会差,编程时需在运动轮廓模块中写入非线性摩擦模型。控制逻辑开发应遵循状态机架构,分为采集、解算、执行、校验四个阶段。利用结构化文本编写死区滤波函数,剔除传感器随机噪声;通过功能块封装正向与反向增益系数,实现自适应切换。在通信组态环节,采用周期同步模式绑定电机编码器反馈与伺服位置环,确保补偿指令与机械转角严格对齐。实际部署中,可通过阶跃测试记录负载抖动波形,迭代优化补偿曲线的斜率阈值。该技术路径同样被验证适用于机器视觉定位系统在柔性物料分拣中的深度学习模型泛化能力测试,两者均依赖高频闭环数据流支撑底层执行机构精准动作。
套色精度偏差治理系统的工程部署与效能评估
完成算法建模与逻辑组态后,项目进入现场联调阶段。工程师需使用激光干涉仪标定基准零点,逐步解除软件限位以验证全行程线性度。部署过程中要重点关注电缆屏蔽层接地工艺,抑制变频器谐波对模拟量采样的干扰。效能评估采用CPK过程能力指数与MTBF平均无故障时间双指标,连续运行七十二小时记录套准误差分布曲线。若六西格玛合格率低于百分之九十九点七,则需回溯检查视觉光源衰减率或机械轴承游隙。数字化运维平台可自动归档历史偏差日志,结合预测性维护算法提前预警传动部件疲劳。
套色精度偏差治理常见问题
视觉识别受车间光照干扰如何解决?
加装环形LED频闪光源,启用相机曝光触发锁相,配合暗场照明过滤环境杂散光,确保ROI区域对比度稳定大于零点八。
补偿算法导致画面振荡怎么处理?
降低比例积分增益,增加低通滤波时间常数,改用模糊PID替代固定参数,并在伺服端加入电流环限幅保护。
多批次换单时重新标定耗时过长吗?
建立配方数据库存储基准模板,调用一键宏命令自动加载参数,结合快速对焦模块可将停机校准时间压缩至十五秒内。
套色精度偏差图像闭环与补偿技术的集成总结
高速印刷装备的竞争已从纯机械结构转向感知决策执行一体化控制。本文拆解了印刷机械套色精度偏差的图像反馈闭环调节算法与机械传动间隙补偿的工程落地路径,涵盖从算力选型、逻辑编程到现场联调的全生命周期。对于技术选型的决策者而言,不应仅关注单一传感器分辨率,而需评估整机控制器的实时确定性、通讯协议兼容性以及二次开发接口的开放性。随着OPC UA over TSN与云端数字孪生技术的普及,套色系统将具备自诊断与跨厂迁移能力。掌握上述闭环策略与补偿机制,企业可在柔性制造转型中构建差异化的质量控制壁垒,实现降本增效与品质升级的双赢。