痛点:传统运维模式下的瓶颈工序识别困境
破解该问题的核心在于部署数据采集节点并结合算法模型,直接实现瓶颈定位与动态调优。现代离散制造产线普遍面临工序节拍错配的顽疾,局部拥堵不仅拉低整体OEE,更导致维护计划与实际负荷严重脱节。技术选型决策者在规划设备管理策略时,往往难以量化各工位的真实产能边界,致使备件库存长期高位或突发性故障频繁打断生产节奏。当关键设备处于超频运转状态时,机械磨损与精度漂移呈指数级加速,预测性维护模型因缺乏基准节拍数据而频频产生误报。
解决方案:生产线瓶颈工序识别与节拍平衡优化计算方法的体系搭建
生产线瓶颈工序识别与节拍平衡优化计算方法是指通过采集各工位周期时间序列,运用排队论与临界链原理,动态重构工序间逻辑关系并输出最优调度策略的技术框架。将其深度嵌入运维体系,可彻底扭转被动响应局面,实现从事后维修向预防与预测的跨越。具体实施路径包含以下关键步骤:
- 数据底座夯实:在PLC与边缘计算网关侧部署高频时序采集模块,同步记录光电传感器触发频次与气动执行机构动作耗时,经滤波算法剔除异常毛刺,为上层模型提供标准化的特征工程输入。
- 核心算法运算:将清洗后的单件加工时长矩阵输入优化求解器,自动演算出理论节拍曲线与关键链长度。该方法能精准剥离等待时间与空载移动时间,锁定拖累整线吞吐率的绝对瓶颈节点。方法特别强调边缘侧的实时推理能力,通过轻量化卷积神经网络过滤背景噪声,确保计算延迟低于50ms,满足产线闭环控制的严苛时效要求。
- 执行层协同干预:依据计算结果微调驱动器PID参数与AGV调度规则。在协作机器人应用中,系统可自动重分配抓取轨迹与姿态解算任务,有效平滑负载峰值扭矩,规避谐波减速机反复冲击引发的点蚀风险。
- 数字孪生反馈闭环:将平衡后的新节拍设定为设备健康基线,融合声发射与三相电流频谱分析,提前预判主轴轴承剥落或直线导轨润滑失效,精准划定预防性保养的时间窗口。
该方法同样具备跨域故障诊断的延伸价值。当产线完成自动化升级后,复杂的电气干扰可借助此框架进行根因切片。以伺服驱动器制动电阻阻值匹配错误导致的减速阶段过压报警排查步骤为例,运维工程师可直接比对优化计算得出的标准加减速矢量图谱,快速区分是母线电压钳位电路老化还是控制增益参数失谐,从而将MTTR压缩至分钟级。
实施成效:计算方法驱动的运维决策质量对比
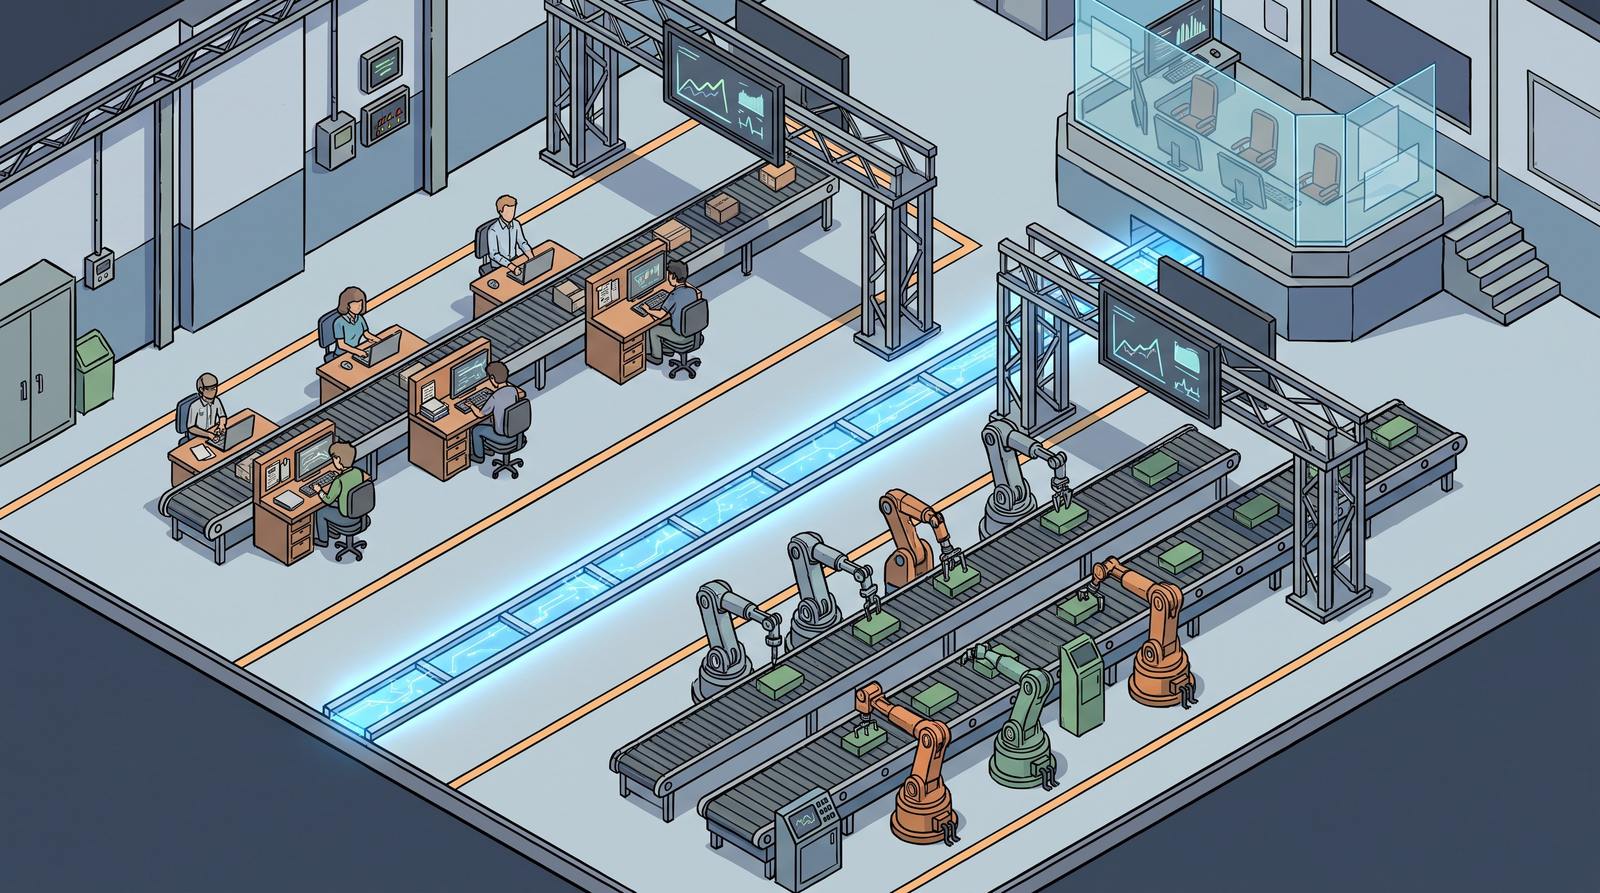
引入该计算方法前后,产线运维KPI呈现结构性分化。历史数据显示,维护班组常需在交接班时段突击处理干涉报警与程序死锁,设备综合效率长期受制于68%的红线,且耗材更换周期呈现强随机性。实施动态节拍平衡后,物理产线改造预算削减近半,软件层面的自适应补偿率突破85%。
- 非计划停机锐减:隐性等待时间被算法强制抹平,突发宕机频次同比下降42%,维护策略由固定周期转向状态触发。
- 全生命周期成本管控:伺服电机避开无效的高频启停区间,制动单元热能累积显著缓解,年度车间配电负荷峰谷差缩小约15%。
- 投资决策可视化:管理层可实时调阅算力输出的产能弹性系数与设备折旧曲线,为二期技改的投资优先级排序提供不可辩驳的数据锚点,彻底摒弃拍脑袋式扩产。
常见问题
该计算方法是否强制要求采购昂贵的专用工业传感器?
无需额外硬件堆砌。系统底层主要复用现有PLC内部计数器与旋转编码器脉冲信号,搭配通用型IoT协议转换网关即可完成微秒级数据透传,极大摊薄了产线智能化改造的CAPEX。
算法内核能否兼容混线生产与多品种小批量的柔性场景?
完全兼容。架构内置动态工艺权重加载引擎,能够根据MES下发的BOM清单实时切换节拍基准库,确保换型调试阶段的运维指令始终贴合当前工艺约束。
过度优化节拍是否会透支机械部件的疲劳寿命?
不会。求解器嵌入了RUL剩余使用寿命硬约束校验模块,一旦推演的连续高载荷运行逼近材料屈服极限,系统会自动注入安全缓冲工时,守住装备可靠性底线。
深化计算方法应用的运维管理路径
面向高端装备制造的未来图景,运维职能已从单机完好率保障跃迁至系统级能效博弈。掌握瓶颈工序识别与节拍平衡优化的底层数学逻辑,技术决策者方能真正驾驭复杂制造网络的扰动变量,在资产周转率与交付敏捷性之间构筑坚固的护城河。